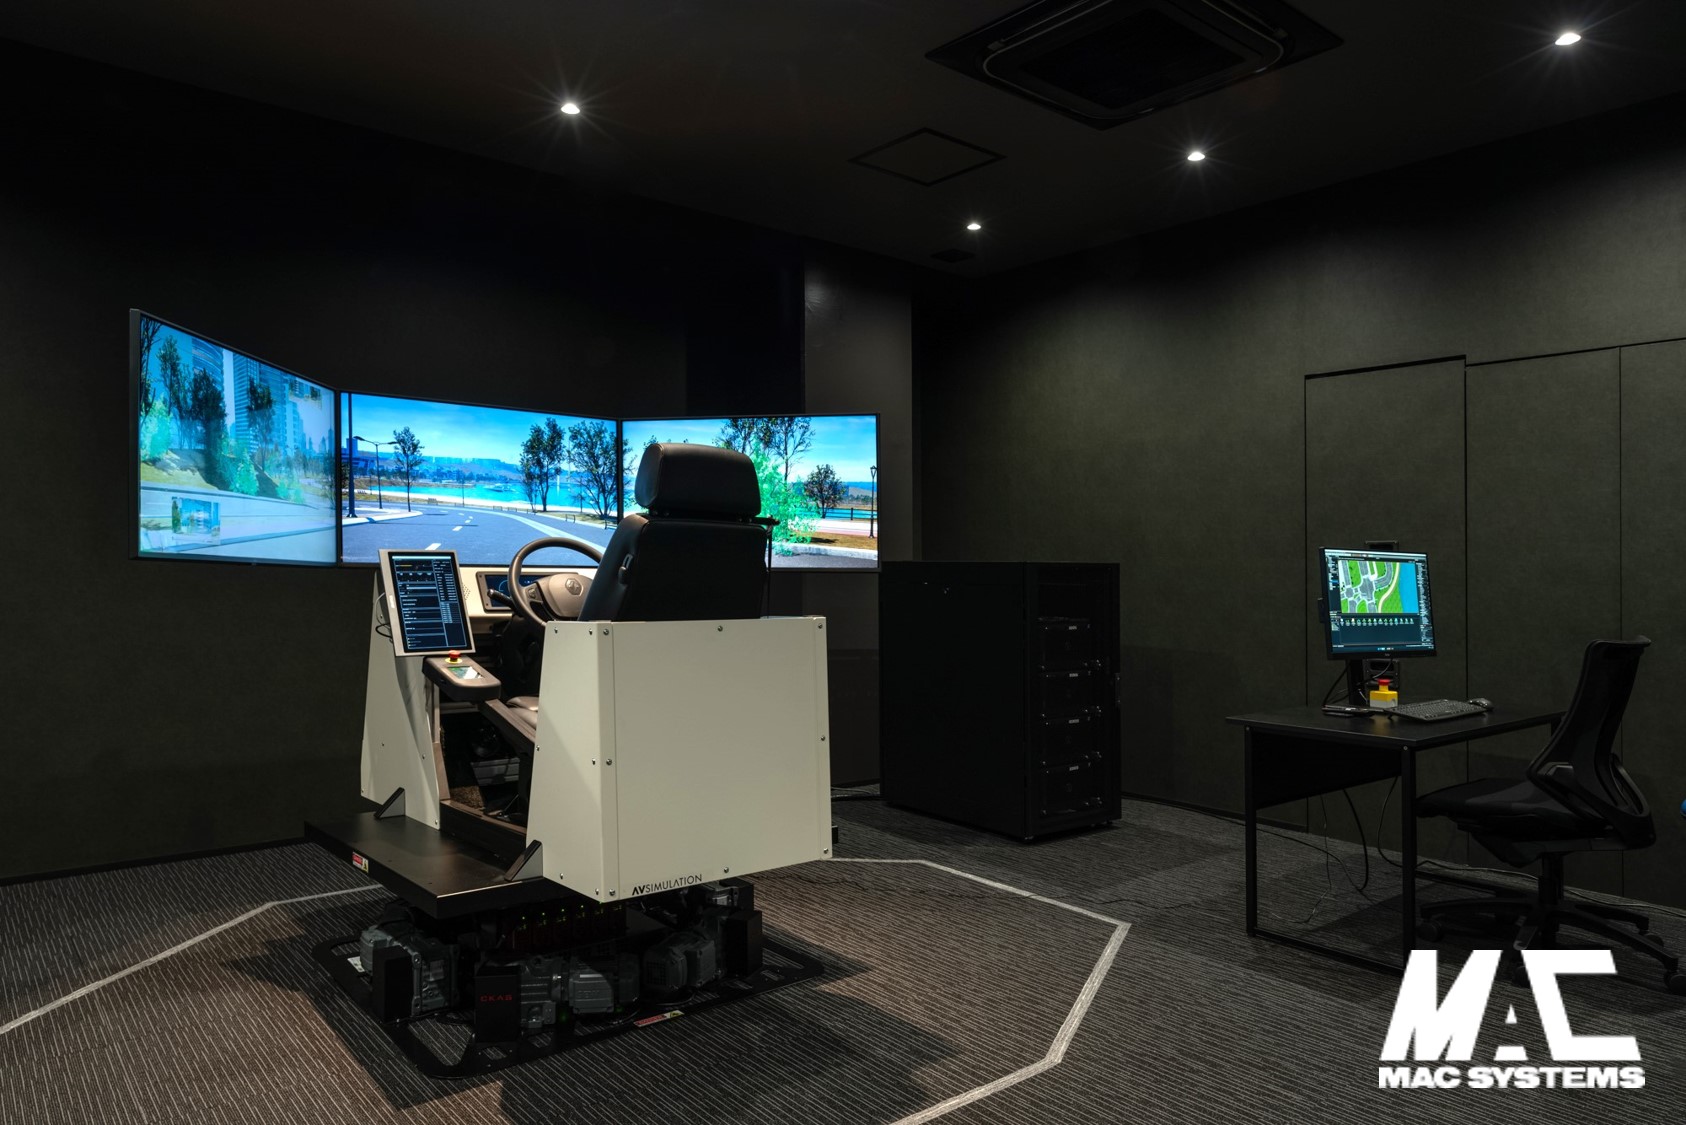
お問い合わせ・ご相談・デモ機の体験申込は随時承っておりますので、お気軽にご連絡ください。
SCANeRの価格はPackの組み合わせにより大きく変わりますので、まずはお客様の実施したい内容やご予算をヒアリングさせていただき、最適なライセンス構成をご提案いたします。


本ページのリリースノートは、SCANeR™studioの開発元であるAVSimulationのリリースノートを和訳したものです。SCANeRの最新バージョンについて不明点がある場合や興味をお持ちいただけた場合は、当社までぜひ一度お問い合わせください。

AVSimulationは、自動車シミュレーション・ソフトウェアの最新メジャーバージョンである「SCANeR
2026.2 (Powered by
Next)」をリリースしました。本バージョンには、エンジニアや研究者が直面する極めて高度なシミュレーション・アプリケーションのニーズに応えるべく、数多くの新機能や機能強化が盛り込まれています。
SCANeR 2026.2は、「2025」バージョンで寄せられたユーザーからのフィードバックを基に、既存の制約事項を解消・改善するとともに、日々のシミュレーション業務をより迅速かつ確実なものにするための要素を追加しました。SCANeR 2026.1を補完しつつ、実際のエンジニアリング・ニーズにより適した機能を備えることで、産業利用に適した、より使い勝手の良いバージョンを目指しています。
特に注目すべき点は2つあります。1つ目は、現実世界の標高データをシミュレーション可能な3D環境へと変換する、包括的な地形(テレイン)ワークフローです。2つ目は、「Electronic
Horizon(エレクトロニックホライズン)」モデルにおけるADASIS
v3プロトコルへの対応による、AD/ADAS検証機能の強化です。以下に、それぞれの詳細を解説します。
シミュレーション対応の3D環境を構築する際、正確な地形の再現は最も困難な工程の一つです。特に山間部では、標高データが視覚的なリアリズムとシミュレーション内での車両挙動の双方に直接的な影響を及ぼすため、正確な再現が不可欠となります。SCANeR 2026.2では、現実世界の生データから走行可能な3D地形(テレイン)に至るまでを5つのステップで完結させる、包括的なワークフローが導入されています。
地形の実際の標高を示すデジタルマップであるDTMファイル(.tiff形式)を、1つまたは複数、テレインエディタに直接インポートします。インポートと同時に、後続のすべての作業の基準となる地形(テレイン)モデルが自動的に作成され、隣接するファイルは単一の連続したデータセットとして統合されます。
「道路の3D化(標高付与)」とは、道路に対して実際の高さを付与する処理を指します。地形(テレイン)モデルが用意されていれば、「Stick tracks to Topography(地形への道路追従)」機能によって道路網が下地の地形に沿うように配置されます。この機能は、DTM(数値地形モデル)から標高やカント(カーブでの路面の傾斜)の情報を適用し、平面(2D)の道路データを、整合性の取れた3D道路形状へと自動的に変換します。
現実世界の標高データが完璧であることは稀です。航空レーダーやLiDARは、道路そのものではなく、車両などの障害物の高さを誤って捉えてしまうことがあります。また、道路と地形(テレイン)データとの間にわずかな位置のずれがあるだけでも、結果として路面が凸凹したり、ノイズを含んだりすることがあります。新しい「Road Vertical-Shape Refinement(道路垂直形状最適化)」ツールは、こうした道路の標高プロファイルを様々なスケールで整え、不要な凸凹や急激な高低差の変化を除去します。
インポートされた道路データは通常、直線セグメントを端と端でつなぎ合わせた構成になっています。そのため、実際の道路に見られるような滑らかなカーブではなく、鋭角で不自然な折れ曲がりが生じてしまいます。特に山岳道路では、シミュレーション内の車両が正しく走行できないような、急激で不適切な「ヘアピンカーブ」が発生しがちです。新しい「Hairpin Correction(ヘアピンカーブ補正)」ツールは、こうしたカーブを滑らかにし、問題のある形状を、数学的に定義されたリアルな曲線(ベジェ曲線やクロソイド曲線など)に置き換えることで、走行可能かつシミュレーションに適した道路網を実現します。
道路網の水平方向の配置(XY)と標高(Z)の両方が補正されると、SCANeR 2026.2はDTM(標高データ)から現実世界の高低差を反映した3D地形(テレイン)を生成します。これにより、正確な標高情報が極めて重要となる山岳地帯などに特に適した、リアルな景観が作り出されます。
現代のADAS機能は、リアルタイムの運転判断を行う際、前方の道路に関する予測的かつ「車線レベル」の情報にますます依存するようになっています。つまり、車線ごとにどのような状況が待ち受けているかを把握する必要があるのです。システムが高度化するにつれ、単なる道路の概要だけでなく、各車線の形状(ジオメトリ)、接続性、境界線、そして関連する交通規制といった詳細な情報を理解することが求められます。こうした機能をシミュレーション環境で検証するには、テスト対象のシステムが実際に読み取れる形式で、前方の道路情報を生成・提供できる環境が必要です。
SCANeR 2026.2では、Electronic
Horizon(エレクトロニックホライズン)モデルにおいてADASIS
v3プロトコルへの対応が導入されました。ADASIS
v3は自動車業界で広く採用されている標準化インターフェースであり、車線レベルの道路情報をどのように構成し、2つの役割(前方道路状況を提供する『AHP』と、それを受信する『AHR』)の間でどのようにデータをやり取りするかを定義しています。
SCANeRにおいて、Electronic
Horizonモデルはプロバイダー(AHP)の役割を担います。このモデルは、SCANeRの道路データ(.rnd)に基づきシナリオ内で定義された道路ネットワークを読み込み、自車両の移動に合わせて、前方に動的に追従(スライド)する「ホライゾン(前方視界情報)」を生成します。つまり、シミュレーション上の車両が前進するにつれて、道路の先読み情報も継続的に更新される仕組みです。生成されたホライゾン情報は、標準的なネットワーク接続(TCP)を介して、ADASIS
v3メッセージとして外部アプリケーションに送信されます。
その結果、前方の道路情報をテスト対象のシステムへ直接入力するための信頼性の高い標準化された手法が実現し、AD(自動運転)やADASの検証に即座に活用できるようになります。
地形(テレイン)作成ワークフローやADASIS v3への対応は、今回のリリースのハイライトの一部に過ぎません。他にも、大規模シミュレーション、車両ダイナミクス、VR/AR、HIL/VIL、ドライビングシミュレータの統合など、多岐にわたる機能強化が図られています。これらにより、ADAS、自動運転、およびXIL関連のワークフローにおいて、一貫性、効率性、そして確実性を高め、開発を加速させることが可能になります。
お問い合わせ・ご相談・デモ機の体験申込は随時承っておりますので、お気軽にご連絡ください。
SCANeRの価格はPackの組み合わせにより大きく変わりますので、まずはお客様の実施したい内容やご予算をヒアリングさせていただき、最適なライセンス構成をご提案いたします。