SDV・OTAソフトウェア更新の通信検証をドライビングシミュレーターで実現

SDV・OTAの通信検証における課題:実車走行テストの限界

SDV(Software-Defined Vehicle)とは、車両の機能や性能をソフトウェアによって定義・制御する次世代の自動車アーキテクチャです。エンジン制御からADAS、車室内の快適機能まで、あらゆる機能がソフトウェアで管理されるため、出荷後もOTA(Over-The-Air:無線通信による遠隔ソフトウェア更新)を通じて継続的に機能を改善・追加することが前提となっています。


このSDV(Software-Defined Vehicle)の開発において、技術者の皆様が直面している新たな検証課題が「走行中のOTA(Over-The-Air)ソフトウェア更新が、あらゆる通信環境下で安全かつ確実に完了するか」という通信検証の難しさです。


高速走行中、トンネル内、山間部の圏外エリアからの復帰直後、あるいはビル群が立ち並ぶ都市部など、実際の走行環境ではGNSS(全地球測位システム)による位置情報や5G/LTE通信の品質が著しく低下します。このような不安定な通信環境でOTA(Over-The-Air)アップデートが中断された場合、車両のECU(電子制御ユニット)が中途半端な状態に陥るリスクがあります。そのため、以下のような異常系テストを網羅的に検証する必要がありますが、これらを実車走行で再現・検証することはコスト・安全性・再現性の観点から非常に困難です。


  • ロールバック機能の検証:通信断やエラー時に、システムを更新前の正常なバージョンへ自動復元できるか
  • フェイルセーフ構造の検証:認証エラーや不具合発生時に、システムを不安全な状態にせず事故を起こさない方向へ動作させられるか


この課題に対し、当社マックシステムズはドライビングシミュレーター「SCANeR™studio」と、計測機器メーカーRohde & Schwarz(ローデ・シュワルツ)社のGNSSシミュレーター「R&S SMBV100B」、および5G/LTE基地局シミュレーター 「R&S CMX500」を連携させたSDV(Software-Defined Vehicle)向けOTA(Over-The-Air)通信検証・走行テストシステムを構築しました。仮想の走行環境と精密な通信シミュレーションを掛け合わせることで、実車では再現が難しい通信障害シナリオを、机上で安全かつ繰り返し検証することが可能になります。
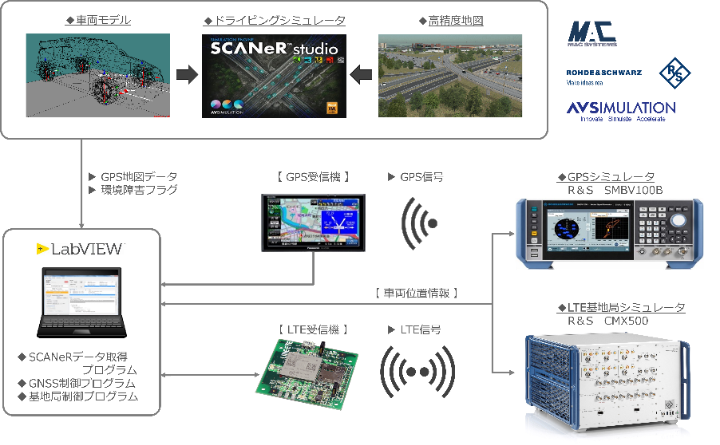
SCANeR ×
            GNSS/5G・LTEシミュレーターのデータの流れ

【動画で見る】SDV対応ECUの走行シミュレーション・OTA検証デモ - YouTube
OTAアップデート検証のメリット:開発工数削減と網羅的な異常系テスト

本通信検証ソリューションをSDV(Software-Defined Vehicle)・コネクテッドカーの開発プロセスに組み込むことで、OTA(Over-The-Air)やソフトウェア品質に関わるエンジニアの皆様に次のような直接的なメリットをもたらします。

実車走行では再現困難なシナリオを机上で安全に検証

トンネル内での不意な通信断、ビル群によるGNSS測位誤差、圏外エリアからの復帰直後のOTA再開——こうした状況を実路走行で意図的かつ正確に再現することは困難です。本システムでは、これらの通信障害シナリオを実験室内で安全に繰り返し再現できるため、バグの抜け漏れを防ぐ網羅的な異常系テストが実現できます。

機能安全・サイバーセキュリティ要件への対応強化

OTA(Over-The-Air)アップデートの検証シナリオにおいて、ダウンロード中の通信途絶に対する再接続(レジューム)機能、認証エラー(改ざん検知)時のセキュアな遮断処理、書き換え失敗時のロールバック(元のファームウェアへの復元)処理などを確実にテストできます。これらは機能安全(ISO 26262)やサイバーセキュリティ(ISO/SAE 21434 / UN-R155)だけでなく、ソフトウェアアップデートに関する法規・規格(UN-R156 / ISO 24089)への適合観点からも必須となる検証項目です。型式指定や規格適合に向けた、信頼性の高いテストエビデンス(検証ログ)取得に大きく貢献します。

実車テストに依存しないことによる開発時間の大幅削減

実車の走行テストは、テストコースの予約、車両準備、ドライバー手配、天候待ちなど、膨大な工数とコストが発生します。本システムでは、同一のテストシナリオを机上で何度でも即座に再実行できるため、ソフトウェアのバグ発見から修正確認(リグレッションテスト)までのサイクルを大幅に短縮できます。

グローバル市場に向けた世界各国の衛星測位環境テスト

R&S SMBV100BはGPS(米国)・GLONASS(ロシア)・Galileo(欧州)・BeiDou(中国)・みちびき(日本)など複数の衛星測位システムをサポートしています。そのため、海外の販売地域ごとに異なる衛星環境をシミュレータ上で構築可能です。日本・欧州・北米・中国など、各市場の測位環境に応じたローカライズ品質検証を、国内にいながら一台の機器で実施できます。

SDV開発における活用シーン:自動車メーカー・Tier1サプライヤー向け

本連携システムは、自動運転システムやコネクテッドカーに関わる以下の部署・用途で幅広くご活用いただけます。


  • OTA・DCMソフトウェア開発チーム:通信断・認証エラー発生時の異常系シナリオ検証、およびロールバック機能の正常動作確認
  • GNSS・測位システム開発チーム:マルチパス等による測位精度劣化をシミュレーションし、GNSS・カメラ・LiDAR・IMU(慣性計測装置)などの複数センサー情報を統合して自己位置推定精度を高める「マルチセンサーフュージョン」の堅牢性評価
  • 機能安全・品質保証チーム:ISO 26262・ISO/SAE 21434対応のテストエビデンス自動取得、境界条件テストの記録
  • 自動運転・ADAS開発チーム:GNSS信号が遮断・低下した環境下での自動運転アルゴリズムのフェイルセーフ(安全動作)挙動確認
  • コネクテッドカー・V2X開発チーム:車両の位置情報と通信タイミングを同期させたV2X(Vehicle to Everything)通信シナリオのシミュレーション
  • Tier1サプライヤー・通信モジュールメーカー:車載通信機器・GNSS受信機の量産前評価における、実環境を模擬した総合的な通信品質テスト

ドライビングシミュレーター通信連携の仕組み:SCANeR × GNSS/5G・LTEシミュレーター

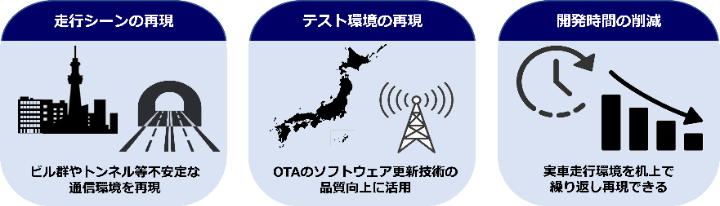
本連携システムは、SCANeR™studioが生成する仮想走行環境と、Rohde & Schwarz製の各種通信シミュレーターをシームレスに同期させることで、「走行シーンの再現」「通信障害環境の再現」「開発工数の削減」の3つを同時に実現します。

「走行シーンの再現」「通信障害環境の再現」「開発工数の削減」

ドライビングシミュレーター:SCANeR™studio

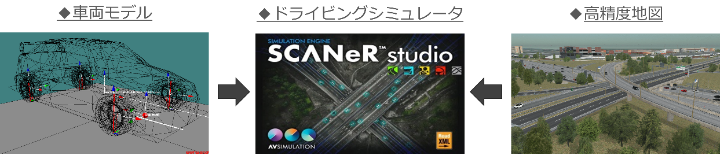
システム全体の「走行環境」を担うのがドライビングシミュレーター「SCANeR™studio」です。高層ビル群が立ち並ぶ都市部、長距離のトンネル、山間部の峠道など、GNSS信号や5G/LTE通信が不安定になりやすい走行シーンを仮想空間上で自由に構築します。車両の位置情報・速度・走行軌跡といったデータをリアルタイムで出力し、連携する各通信機器へ供給します。


同じ走行シナリオを完全に同じ条件で何度でも再現できるため、通信障害が発生した瞬間の車両挙動を繰り返し検証することが可能です。実車テストのように天候や交通状況に左右されることなく、通信検証の環境を完全にコントロールできます。

SCANeR™studioによるトンネル・都市部走行シーンの再現(通信検証向け仮想環境)

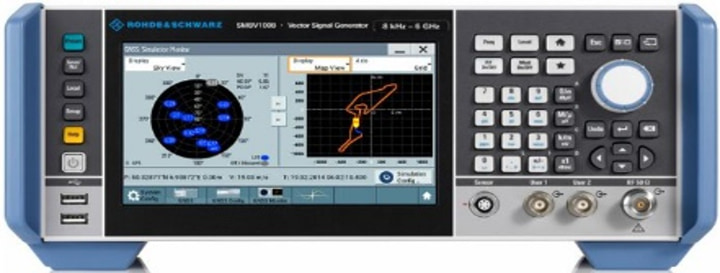
GNSSシミュレーター:R&S SMBV100B

Rohde & Schwarz社製のGNSSシミュレーター「R&S SMBV100B」は、GPS(米国)・GLONASS(ロシア)・Galileo(欧州)・BeiDou(中国)・みちびき(日本)など複数の衛星測位システムに対応した高精度な信号発生器です。SCANeR™studioから出力される車両の走行データをもとに、その走行シーンに対応したGNSS信号をリアルタイムで生成し、車載GNSS受信機へ直接供給します。


一般的な通信障害シナリオや機能検証用のデモ環境は即座に構築可能です。「実際の特定エリアや実道路の電波環境を精密に再現するシミュレーション」の場合は、 他の計測機器で事前に取得した現地データを読み込むことで、高精度な信号出力を再現します。


トンネル内での信号遮断をはじめ、走行シーンに応じた信号減衰や通信障害(測位の乱れ)など、実際の走行環境で発生しうる通信障害を意図的かつ正確に再現できます。ナビゲーションシステムや自動運転アルゴリズムの異常時挙動のテストに最適です。

Rohde & Schwarz R&S SMBV100B GNSSシミュレーター(測位環境テスト機器)

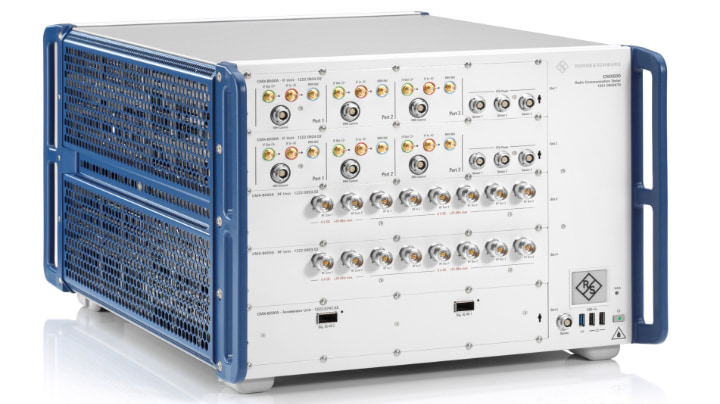
5G/LTE基地局シミュレーター:R&S CMX500

Rohde & Schwarz社製の「R&S CMX500」は、5GおよびLTE(4G)などの大容量・超高速通信環境を実験室内で再現するための基地局シミュレーターです。GNSSシミュレーターと連携することで、「特定の位置を走行中に通信品質がどう変化するか」を、位置情報と通信状態を高度に同期させながら評価できます。


OTA(Over-The-Air)アップデートの検証シナリオにおいて、ダウンロード中に通信が途切れた場合の再接続機能はもちろん、通信エラー時に安全側にシステムを制御するフェイルセーフ挙動や、アップデート失敗時に正常な旧バージョンへ自動復元するロールバック処理などをテストできます。これらは機能安全(ISO 26262)やサイバーセキュリティ(ISO/SAE 21434)の観点からも必須となる検証項目です。

Rohde & Schwarz R&S CMX500 5G/LTE基地局シミュレーター(OTAアップデート通信テスト)

連携統合プログラム(LabVIEW開発)

本連携システムの中核を成すのが、当社マックシステムズにおいて、 特注製品・テストシステムの設計を手掛ける専門エンジニアが独自構築した各種制御プログラム(計測・制御ソフトウェア「LabVIEW」にて開発)です。


  • SCANeRデータ取得プログラム:走行データや環境フラグをリアルタイムに抽出
  • GNSS制御プログラム:走行環境に応じた衛星信号・減衰の自動制御
  • 基地局制御プログラム:5G/LTE電波環境のスムーズな連動

各機器のAPIとSCANeR™studioのオープンアーキテクチャを高度に繋ぎこむことで、走行シーンと通信環境が完全に同期した信頼性の高いテスト環境を実現しています。


標準構成のご提供にとどまらず、お客様ごとの固有の試験要件や既存設備に合わせた柔軟な特注制御プログラムの開発・カスタマイズにも対応いたします。


通信障害テストの統合ポイント:走行シーンと通信環境のリアルタイム同期

本連携システムの核心は、「走行シーン」「測位データ」「通信状態」の3要素を同一の時間軸上でリアルタイムに連動させる点にあります。具体的なシミュレーションデータの流れは以下のとおりです。


  1. SCANeR™studioが走行シナリオを実行し、車両の位置情報・速度・走行軌跡をリアルタイム出力
  2. 出力されたGPS地図データと環境障害フラグ(トンネル・ビル群など)をGNSS制御プログラムへ送信
  3. R&S SMBV100BがリアルタイムでGNSS信号を生成・減衰させ、車載GPS受信機へ供給
  4. 車両位置情報を5G/LTE基地局制御プログラムへ連携し、 R&S CMX500が対応する電波状況(5G/LTE通信環境)を再現
  5. 車載通信モジュールが5G/LTE信号を受信し、OTA(Over-The-Air)アップデート等の通信シーケンスを実行
  6. 自社開発GUIにより、走行位置・通信品質波形・ECUのOTA合否判定を一画面でリアルタイムに一元分析

SCANeR ×
            GNSS/5G・LTEシミュレーターのデータの流れ

この高度な連携は、当社マックシステムズのエンジニアリングチームが独自開発した制御プログラムによって実現されています。SCANeR™studioのオープンアーキテクチャとRohde & Schwarz製機器のAPIを組み合わせることで、走行シーンと通信環境が完全に同期したテスト環境をご提供します。


SCANeR™studioはVサイクルの全段階で活用されているドライビングシミュレーターです。本通信検証システムも同様に、SDV(Software-Defined Vehicle)アーキテクチャの初期検討段階から、量産前の最終的なOTA(Over-The-Air)品質検証まで、幅広い開発フェーズで導入いただけます。

GNSSシミュレーターの応用展望:サイバーセキュリティとマルチセンサー評価

現在の連携システムはSDV(Software-Defined Vehicle)向けOTA通信の検証を中心に構築されていますが、GNSSシミュレーターが持つポテンシャルはそれだけにとどまりません。お客様の開発ニーズに応じて、以下のような次世代検証領域への拡張もサポートいたします。

サイバーセキュリティ試験:GNSSスプーフィングへの耐性評価

GNSSスプーフィングとは、偽のGNSS(GPS)信号を意図的に照射して車両の現在地情報を誤認させるサイバー攻撃です。シミュレーターを使えば、こうした攻撃シナリオを安全な実験室内で再現可能です。偽の位置情報を受信した際に自動運転アルゴリズムがどう反応し、どう攻撃を検知・無効化するかを検証することで、ISO/SAE 21434が求めるサイバーセキュリティ耐性の評価に活用できます。

マルチセンサーフュージョン評価:GNSS劣化時の補完テスト

実際の自動運転では、GNSSだけでなくカメラ・LiDAR・IMUなどを統合して位置を特定する「マルチセンサーフュージョン(Multi-sensor Fusion)」技術が不可欠です。本システムで意図的に信号遮断や測位誤差を発生させ、「GNSS測位が劣化した際に他センサーが適切に補完し、車両位置を見失わずに走行できるか」という高度な信頼性評価を実施し、自動運転アルゴリズム全体の安全性を高めることができます。

次世代モビリティへの展開:建機・農機・ドローン(eVTOL)の測位検証

GNSSシミュレーターの活用領域は乗用車にとどまりません。センチメートル単位の位置制御が求められる農業用トラクターや建設機械の自動走行、さらにはeVTOL(空飛ぶクルマ)の3次元的な測位検証にも対応可能です。次世代モビリティ全般の測位検証環境としての展開をご提案します。

ドライビングシミュレータ拡張のその他ソリューション:SCANeR™studio外部連携

マックシステムズでは、SCANeR™studioをコア技術として、さまざまな外部システム・計測器との連携ソリューション(HILS/VILS等)を展開しています。ドライビングシミュレーターの付加価値をさらに高める取り組みを、ぜひあわせてご覧ください。


  • DS × 生体情報・感情認識AI連携:SCANeR™studioとBlueskeye B-Automotiveを連携し、ドライバーの感情や疲労を可視化。HMI開発の評価を高度化
  • DS × HILS接続:SCANeR™studioとHILS(Hardware-in-the-loop Simulation)ベンチをリアルタイム接続し、ECUやセンサーの実機検証を仮想空間上で実施
  • DS × 計測器連携:各種電子計測機器と連携し、シミュレーション中の車両信号や環境データをリアルタイムに収録・解析

各連携ソリューションの詳細ページは順次公開してまいります。自社の環境との接続可否や、独自の連携テーマに関するご相談も、お気軽にお問い合わせください。

お問い合わせ

詳しい資料、デモ体験をご希望の方は、ぜひアンケートへのご記入をお願いいたします。